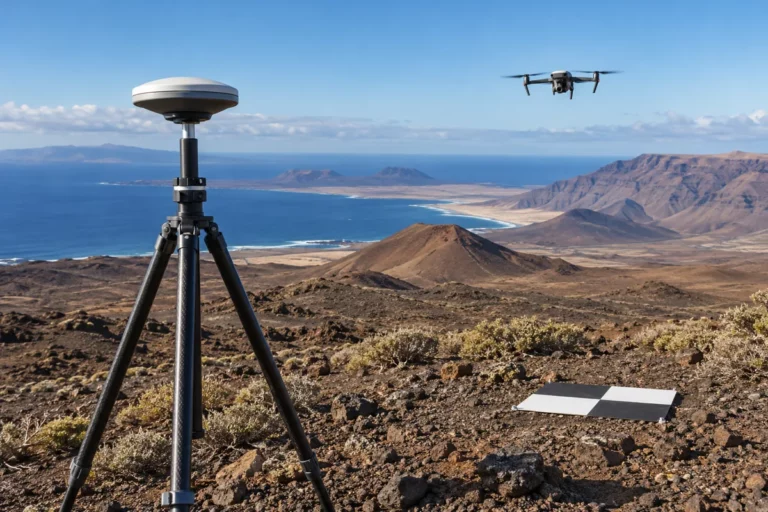
La georreferenciación es el proceso de asignar coordenadas reales del terreno a un dato espacial (una imagen aérea, una ortofoto, una nube de puntos LiDAR, un plano escaneado o una capa vectorial) para que quede situado en un sistema de referencia conocido. Georreferenciar un dato significa que cada píxel o cada punto tiene una posición medible sobre la Tierra y puede superponerse con cualquier otra cartografía que use el mismo sistema.
En esta guía explicamos qué es la georreferenciación, qué sistemas de referencia se usan en España, cómo se georreferencia una imagen o una nube de puntos paso a paso, qué métodos existen (puntos de control o GNSS/IMU) y qué precisión se puede exigir y comprobar en un proyecto profesional.
Qué es la georreferenciación y para qué sirve
Georreferenciar consiste en establecer la relación matemática entre las coordenadas internas de un dato (filas y columnas de una imagen, o el sistema local de un escáner) y las coordenadas de un sistema de referencia terrestre. El resultado es un dato que se puede medir, comparar y combinar: distancias, superficies y posiciones tienen significado físico, y dos capturas distintas del mismo lugar se alinean entre sí.
Sirve para que un mapa escaneado se ajuste sobre la cartografía actual, para que una ortofoto encaje con el catastro, para que una nube de puntos LiDAR se pueda comparar con otra tomada años después, o para que un SIG cruce datos de sensores y fechas diferentes.
Conviene distinguir georreferenciar de geolocalizar. Geolocalizar es conocer la posición aproximada de un objeto o una persona (un móvil, una foto con etiqueta GPS). Georreferenciar es ajustar geométricamente todo un dato para que cada uno de sus elementos ocupe su posición correcta, con una precisión conocida y comprobable.
Sistemas de referencia en España: ETRS89, REGCAN95, UTM y códigos EPSG
En España el sistema geodésico de referencia oficial es ETRS89 para la Península y Baleares, y REGCAN95 para Canarias, ambos establecidos por el Real Decreto 1071/2007. Las coordenadas proyectadas se expresan habitualmente en UTM, con el huso que corresponde a cada zona: 29, 30 o 31 en la Península y 28 en Canarias.
Cada combinación de sistema y proyección tiene un código EPSG que identifica de forma inequívoca el sistema de referencia de coordenadas (CRS) en el software SIG y en los ficheros GeoTIFF, LAS o Shapefile. Los más usados en proyectos españoles son EPSG:25830 (ETRS89 / UTM huso 30N) en la mayor parte de la Península, EPSG:25829 y EPSG:25831 para los husos 29 y 31, y EPSG:4083 (REGCAN95 / UTM huso 28N) en Canarias. Las coordenadas de los receptores GNSS se manejan en WGS84 (EPSG:4326), compatible con ETRS89 y REGCAN95 solo al nivel del metro, insuficiente para trabajos topográficos sin una transformación adecuada.
La altitud merece atención aparte: los receptores GNSS miden alturas elipsoidales, mientras que la cartografía y la ingeniería trabajan con altitudes ortométricas referidas al nivel medio del mar. Pasar de una a otra exige aplicar un modelo de geoide, y en España el Instituto Geográfico Nacional publica el modelo EGM08-REDNAP para ese fin. Elegir mal el CRS o el geoide es la causa más frecuente de desplazamientos sistemáticos de varios metros en planimetría y de decenas de centímetros en altimetría.
Métodos de georreferenciación
Existen tres formas de georreferenciar un dato: mediante puntos de control medidos en campo, de forma directa con la posición y orientación del sensor registradas por GNSS e IMU, o mediante modelos orbitales y paramétricos en imágenes de satélite. En los levantamientos aéreos profesionales lo habitual es combinar la georreferenciación directa con puntos de control que ajustan y comprueban el resultado.
Georreferenciación por puntos de control (GCP)
Se identifican en el dato varios puntos cuya posición real se ha medido en campo con GNSS de precisión o topografía clásica, y a partir de ellos se calcula la transformación que lleva el dato a su sitio. Según la deformación esperable, la transformación puede ser una similitud o una afín (traslación, rotación, escala), una polinómica de segundo o tercer grado para mapas escaneados con distorsiones, o una aerotriangulación completa en fotogrametría. Cuantos más puntos bien distribuidos por toda la zona, incluidos los bordes, más estable es el ajuste.
Georreferenciación directa con GNSS e IMU
En la georreferenciación directa, el propio sistema de captura registra en cada instante su posición mediante un receptor GNSS y su orientación (alabeo, cabeceo y guiñada) mediante una unidad de medida inercial o sistema de referencia inercial. Con esa trayectoria, cada pulso LiDAR o cada fotograma se proyecta al terreno sin necesidad de identificar puntos en la imagen. La calidad depende de la corrección de la trayectoria, que se hace en tiempo real (RTK) o en postproceso (PPK) frente a estaciones de referencia, y de la calibración entre sensores.
Georreferenciación orbital o paramétrica
Las imágenes de satélite se georreferencian con modelos que corrigen los errores geométricos conocidos del sensor y de la órbita: curvatura terrestre, rotación de la Tierra, ángulo de visión y relieve. Es automática y rápida, pero menos precisa que un ajuste con puntos de control, por lo que en aplicaciones exigentes se refina después con GCP.
Cómo se georreferencia una imagen o una nube de puntos paso a paso
El proceso de georreferenciación sigue siempre la misma secuencia: elegir el sistema de referencia, disponer de puntos o de trayectoria conocidos, calcular la transformación, aplicarla al dato y comprobar el resultado con mediciones independientes. En un proyecto de fotogrametría o LiDAR ese flujo es el siguiente:
- Definir el CRS del proyecto (por ejemplo EPSG:25830 o EPSG:4083) y el modelo de geoide antes de capturar nada, para que todos los datos y entregables compartan el mismo sistema.
- Planificar el apoyo de campo: puntos de control para el ajuste y puntos de comprobación independientes, distribuidos por toda la zona y en los bordes, señalizados de forma visible en las imágenes cuando el vuelo es fotogramétrico. Esta fase se decide junto al plan de vuelo.
- Capturar el dato con trayectoria registrada, con GNSS e IMU sincronizados y, si se trabaja en RTK o PPK, con estaciones de referencia activas durante toda la misión.
- Calcular la transformación: procesar la trayectoria, medir los puntos de control en las imágenes o en la nube y ajustar (aerotriangulación en fotogrametría, ajuste de pasadas en LiDAR).
- Aplicar y exportar el dato georreferenciado en un formato que conserve el CRS en sus metadatos, como GeoTIFF para ortofotos y LAS o LAZ para nubes de puntos.
- Comprobar la precisión con los puntos de comprobación que no intervinieron en el ajuste y documentarla en el informe de entrega.
Qué precisión se puede esperar y cómo se comprueba
La precisión de una georreferenciación se expresa como el error medio cuadrático (RMSE) de las diferencias entre las coordenadas del dato y las de puntos de comprobación medidos con un método más preciso. Los estándares ASPRS de precisión posicional para datos geoespaciales digitales, en su segunda edición de 2023, fijan el RMSE como medida única y exigen un mínimo de 30 puntos de comprobación independientes, distintos de los usados en el ajuste, para certificar la precisión de un proyecto.
Los órdenes de magnitud habituales en levantamientos aéreos con corrección RTK o PPK y apoyo de campo son de 1 a 3 cm en planimetría y de 2 a 4 cm en altimetría, mientras que un vuelo con posicionamiento GNSS sin corregir ni apoyo se queda en el rango de 5 a 15 cm o peor. En un mapa escaneado y georreferenciado con polinómica, la precisión no puede superar la del propio mapa y su escala.
Un buen informe de georreferenciación recoge el CRS y el geoide empleados, el número y distribución de puntos de control y de comprobación, el RMSE planimétrico y altimétrico y los residuos máximos. Sin ese informe, ninguna cifra de precisión que se afirme sobre el entregable está justificada.
Errores comunes al georreferenciar
La mayoría de los problemas de georreferenciación no vienen del software sino de decisiones previas: un sistema de referencia mal elegido, puntos de control mal distribuidos o una comprobación inexistente. Los que más se repiten son estos:
- Mezclar datos en ETRS89 y en el antiguo ED50, o en WGS84 sin transformar, lo que desplaza todo el conjunto varios metros.
- Concentrar los puntos de control en el centro de la zona y dejar los bordes sin apoyo, donde la transformación extrapola y el error crece.
- Usar los mismos puntos para ajustar y para comprobar, lo que produce un RMSE optimista que no refleja la precisión real.
- Olvidar el modelo de geoide y entregar alturas elipsoidales como si fueran ortométricas.
- Exportar sin metadatos de CRS, de modo que el siguiente usuario tiene que adivinar en qué sistema está el fichero.
Cómo georreferencia Aerolaser sus datos LiDAR y fotogramétricos
En Aerolaser la georreferenciación es directa y se apoya en campo. Nuestro sistema aerotransportado AeSystem, que llevamos más de 15 años perfeccionando, integra receptores GNSS Javad TR-3N y Trimble BD940 con unidades inerciales iMAR IMU-FSAS y KVH de la serie 1700, sincronizados con los sensores LiDAR RIEGL de las series VQ y VUX y con las cámaras RGB, NIR y térmicas, de forma que cada pulso y cada fotograma sale del avión o del helicóptero con su posición y orientación registradas.
Esa trayectoria se corrige en postproceso frente a estaciones de referencia y el resultado se ajusta y se comprueba con puntos medidos en campo, de modo que cada servicio de captura de datos geoespaciales se entrega con su informe de precisión en el CRS que pida el cliente, ya sea ETRS89 en la Península o REGCAN95 en Canarias. El mismo flujo alimenta las ortofotos, los modelos digitales del terreno y los levantamientos topográficos con LiDAR que generamos a partir de esos datos.
Preguntas frecuentes
¿Qué diferencia hay entre georreferenciar y geolocalizar?
Geolocalizar es conocer la posición aproximada de un objeto, como la de un teléfono o la etiqueta GPS de una foto. Georreferenciar es ajustar geométricamente un dato completo (imagen, plano o nube de puntos) para que cada uno de sus elementos ocupe su posición real en un sistema de referencia, con una precisión conocida y comprobada.
¿Qué sistema de coordenadas se usa para georreferenciar en España?
El sistema oficial es ETRS89 en la Península y Baleares y REGCAN95 en Canarias, según el Real Decreto 1071/2007, normalmente en proyección UTM. En la práctica se identifica con su código EPSG: 25830 para ETRS89 / UTM huso 30N y 4083 para REGCAN95 / UTM huso 28N.
¿Cuántos puntos de control hacen falta para georreferenciar?
Depende de la extensión de la zona, del método y de la precisión exigida, pero deben cubrir toda el área incluidos los bordes. Además de los puntos usados en el ajuste, los estándares ASPRS de 2023 exigen un mínimo de 30 puntos de comprobación independientes para certificar la precisión de un proyecto.
¿Se puede georreferenciar sin puntos de control?
Sí, mediante georreferenciación directa: el sensor registra su posición y orientación con GNSS e IMU y, con la trayectoria corregida por RTK o PPK, cada dato se proyecta al terreno. Aun así, en trabajos profesionales se miden puntos de comprobación en campo para verificar y documentar la precisión obtenida.
¿Qué es el RMSE en georreferenciación?
El RMSE (error medio cuadrático) es la medida estándar de la precisión de una georreferenciación. Se calcula a partir de las diferencias entre las coordenadas del dato georreferenciado y las de puntos de comprobación medidos con un método más preciso, y se expresa por separado en planimetría y en altimetría.