Un vuelo LiDAR es una misión aérea en la que un escáner láser, montado en un dron, un helicóptero o un avión ligero, mide millones de distancias al terreno para generar una nube de puntos tridimensional georreferenciada. El resultado depende tanto del sensor como de cómo se planifica y se ejecuta el vuelo: altura, velocidad, ángulo de escaneo, solape entre pasadas y apoyo GNSS e inercial. A diferencia de un vuelo fotogramétrico, no depende de la luz solar y registra varios retornos por pulso, lo que permite medir el terreno bajo la vegetación (la comparación detallada está en fotogrametría vs LiDAR).
Esta guía explica cómo se realiza un vuelo LiDAR de principio a fin: qué va a bordo, qué cambia según la plataforma, qué parámetros se fijan, qué se controla en el aire y qué se obtiene al aterrizar.
Qué va a bordo en un vuelo LiDAR: escáner, GNSS e IMU
Todo vuelo LiDAR lleva tres componentes sincronizados: el escáner láser, un receptor GNSS que fija la posición de la aeronave y una unidad de medida inercial (IMU) que registra su orientación (alabeo, cabeceo y guiñada) cientos de veces por segundo. Sin trayectoria no hay nube de puntos: cada distancia solo tiene sentido si se sabe desde dónde y hacia dónde se disparó el pulso.
El escáner marca los límites del vuelo. Un sensor aerotransportado de la línea RIEGL VQ, como el VQ-580 II que integra Aerolaser, trabaja con una frecuencia de pulso de hasta 2.000 kHz, 1.250.000 medidas por segundo y un campo de visión de 75°, con un alcance máximo que baja de 2.460 m a 300 kHz hasta 1.100 m a 2.000 kHz: a más frecuencia, más densidad, pero menos altura de vuelo posible. Los escáneres de la línea VUX, pensados para inspección, abren el campo de visión hasta 330° para registrar estructuras verticales desde un helicóptero. Cómo funciona el propio sensor se explica en qué es un sensor LiDAR.
Vuelo LiDAR con dron, helicóptero o avión: qué cambia en el vuelo
La plataforma cambia la altura y la velocidad del vuelo y, con ellas, la densidad de puntos y la superficie cubierta por hora. Un dron vuela bajo y despacio y concentra muchos puntos en poca superficie; un helicóptero permite vuelo lento a baja altura sobre corredores; un avión ligero cubre cientos de kilómetros cuadrados por jornada con densidades moderadas.
Vuelo LiDAR con dron
Es la opción para áreas acotadas que exigen densidad alta: canteras, obras, parcelas o tramos cortos de infraestructura. Vuela a decenas de metros del suelo, siguiendo el relieve con un modelo de elevación para mantener la altura constante, y con corrección RTK o PPK alcanza errores verticales de 1 a 3 cm. En España opera bajo el Reglamento (UE) 2019/947, que limita altura, distancia y zonas de vuelo. Su límite es la autonomía: cada batería cubre poca superficie y el proyecto se fragmenta en varias misiones.
Vuelo LiDAR con helicóptero
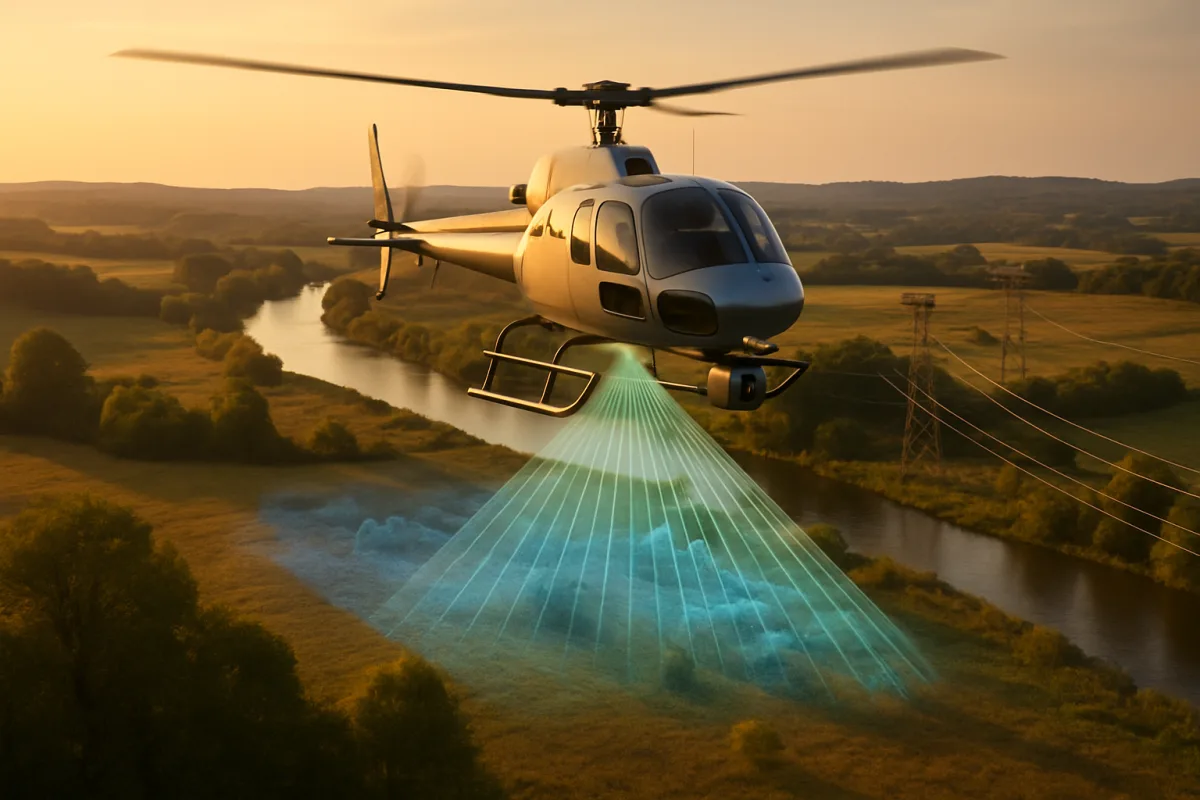
Es la plataforma de los corredores: líneas eléctricas, carreteras, ferrocarril, ríos y costas. Puede volar bajo y lento, seguir el trazado y detenerse sobre puntos de interés, con sensores más pesados y cámaras oblicuas y térmicas a bordo. Es el vuelo que exige la inspección de una línea de alta tensión, donde el objetivo son los conductores, los apoyos y la vegetación que los rodea, no solo el terreno.
Vuelo LiDAR con avión ligero
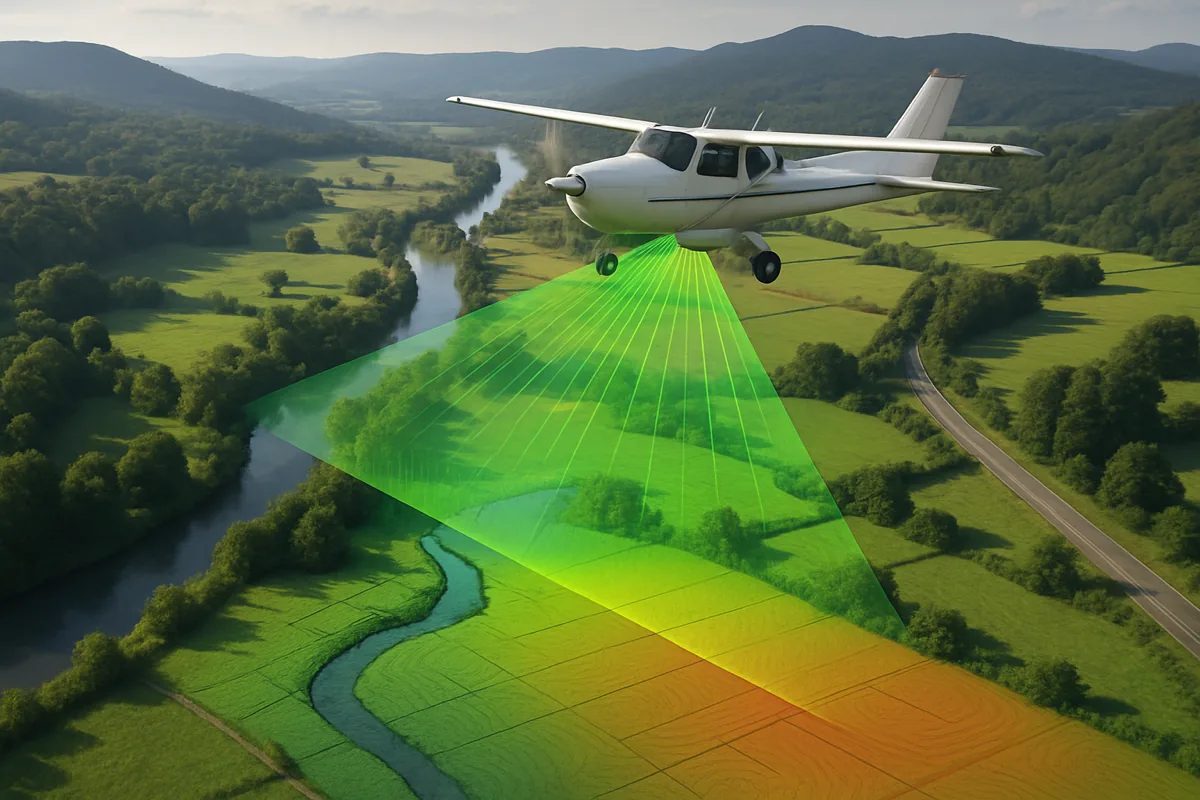
Es la plataforma de la cartografía extensa: municipios, cuencas y coberturas regionales o nacionales como el PNOA-LiDAR. Vuela más alto y más rápido, con sensores de largo alcance, y su rendimiento por hora no tiene competencia cuando la superficie es grande. Cómo elegir plataforma, densidad y entregables para un proyecto concreto se trata en cómo se hace un levantamiento topográfico con LiDAR.
Parámetros de un vuelo LiDAR: altura, velocidad, ángulo de escaneo y solape
Los parámetros de un vuelo LiDAR se fijan a partir de la densidad de puntos exigida y del sensor disponible: altura sobre el terreno, velocidad de la aeronave, ángulo de escaneo, frecuencia de pulso y solape entre pasadas. Los cuatro primeros se compensan entre sí; el quinto evita huecos y permite ajustar las franjas entre sí.
- Altura sobre el terreno. Determina el ancho de la franja y el tamaño de la huella del láser en el suelo. A más altura, más superficie por pasada y menos puntos por metro cuadrado.
- Velocidad. A más velocidad, más separación entre líneas de escaneo en el sentido del vuelo y menos densidad.
- Ángulo de escaneo. Un campo de visión más amplio cubre más franja, pero los pulsos de los extremos llegan más inclinados y pierden precisión y penetración en la vegetación.
- Frecuencia de pulso. Más pulsos por segundo elevan la densidad, pero reducen el alcance útil del sensor y, por tanto, la altura máxima de vuelo.
- Solape entre pasadas. Las franjas contiguas se solapan para cubrir los extremos, la parte menos precisa de cada barrido, y para poder ajustar unas pasadas con otras en el procesado.
Como referencia de densidades, el PNOA-LiDAR del Instituto Geográfico Nacional ha pasado de 0,5 puntos/m² en su primera cobertura (2009-2015) a entre 0,5 y 2 en la segunda (2015-2021) y a 5 puntos/m² en la tercera (2022-2025). Un vuelo de inspección de líneas eléctricas se planifica muy por encima de esas cifras, habitualmente entre 15 y 25 puntos/m².
Antes de despegar: planificación, base GNSS y calibración
Un vuelo LiDAR se prepara en gabinete y en campo antes de encender el sensor. El plan de vuelo fija las pasadas, la altura y la velocidad sobre un modelo del terreno; en campo se instala la base GNSS o se comprueba la red de estaciones de referencia, se revisan zonas de vuelo y permisos, y se calibra el sistema.
La calibración incluye la alineación entre el escáner y la IMU (el ajuste de boresight) y las maniobras de inicialización de la unidad inercial, que se hacen en el aire con giros y tramos rectos antes de la primera pasada útil. Sin ellas, las franjas no coinciden por bien que se haya volado. Se comprueba también la geometría de satélites prevista y la meteorología: el LiDAR no necesita luz solar, pero sí que no haya lluvia, niebla ni nubes bajas entre el sensor y el terreno, y viento moderado para mantener las pasadas.
Durante el vuelo: lo que se controla en tiempo real
Durante un vuelo LiDAR el operador comprueba que cada pasada se cumple dentro de las tolerancias de altura, velocidad y desvío lateral, que el sensor registra sin cortes y que la cobertura no deja huecos. Los sistemas actuales muestran en cabina la franja escaneada sobre el plan de vuelo, de modo que una pasada defectuosa se repite en la misma misión.
Dos detalles separan un vuelo correcto de uno que da problemas en gabinete: mantener la altura constante sobre el relieve, para que la densidad no varíe entre valles y cumbres, y hacer giros suaves con tramos rectos entre pasadas, porque los virajes bruscos degradan la solución inercial y arrastran error a la pasada siguiente.
Inspección aérea con LiDAR: vuelos sobre corredores e infraestructuras
La inspección aérea con LiDAR es un vuelo a baja altura, normalmente en helicóptero, sobre un corredor lineal: líneas eléctricas, carreteras, ferrocarril, gasoductos o cauces. Se diferencia de un vuelo cartográfico en que las pasadas siguen el trazado en lugar de una malla, el campo de visión se abre para registrar los laterales y las densidades son altas.
Con el láser se sincronizan sensores complementarios: cámaras oblicuas georreferenciadas, que muestran lo que la vista cenital no recoge, y cámaras térmicas, que localizan puntos calientes en conductores e instalaciones. Qué se mide en una línea eléctrica y con qué precisión se detalla en LiDAR para líneas de alta tensión.
Qué se obtiene al aterrizar
Al terminar un vuelo LiDAR se obtienen dos conjuntos de datos brutos: la trayectoria (posiciones GNSS y orientaciones de la IMU) y las medidas del escáner, más las imágenes de las cámaras si las hubo. Ninguno es todavía un producto: la nube de puntos georreferenciada aparece al procesar la trayectoria con la base o la red de referencia, combinarla con las medidas láser y ajustar entre sí las pasadas solapadas.
Después viene el gabinete: filtrado, clasificación de puntos (terreno, vegetación, edificación, agua, conductores), control sobre puntos de chequeo y modelos digitales del terreno y de superficie, como se describe en procesamiento de datos LiDAR. La precisión final se acredita sobre puntos de chequeo independientes: el estándar de precisión posicional de la ASPRS (2ª edición, 2023) fija un mínimo de 30 por producto.
Cómo realiza Aerolaser sus vuelos LiDAR
Aerolaser lleva más de 15 años realizando vuelos LiDAR con un sistema de sensores propio, AeSystem, que integra escáneres RIEGL de las líneas VQ (cartografía) y VUX (inspección), unidades inerciales iMAR y KVH, receptores GNSS Javad y Trimble y hasta cuatro cámaras RGB, NIR, térmicas o de vídeo 4K, en un conjunto de 30 kg que se instala en helicópteros y avionetas. El software AeMission controla todos los sensores desde un único puesto durante el vuelo.
Ese control sobre el equipo permite configurar cada vuelo según el proyecto, de una cobertura cartográfica regional a la inspección de una línea eléctrica con cámara oblicua y térmica, dentro del servicio de captura de datos geoespaciales con LiDAR y fotogrametría.
Preguntas frecuentes
¿Qué es un vuelo LiDAR?
Un vuelo LiDAR es una misión aérea en la que un escáner láser mide millones de distancias al terreno mientras un receptor GNSS y una unidad inercial registran la posición y la orientación de la aeronave. Al combinar los tres datos se obtiene una nube de puntos tridimensional georreferenciada, que es la base de los modelos digitales del terreno y de la inspección de infraestructuras.
¿A qué altura se hace un vuelo LiDAR?
Depende de la plataforma, del sensor y de la densidad exigida. Un dron vuela a decenas de metros del suelo; un helicóptero de inspección vuela bajo sobre el corredor; un avión de cartografía vuela mucho más alto, hasta el alcance del escáner, que en un RIEGL VQ-580 II llega a 2.460 m a 300 kHz. A más altura, más franja cubierta y menos puntos por metro cuadrado.
¿Qué precisión tiene un vuelo LiDAR?
Un vuelo LiDAR tripulado con apoyo de campo alcanza errores verticales del orden de 5 a 10 cm en terreno despejado; la referencia del PNOA-LiDAR es un RMSE vertical igual o inferior a 10 cm. Con dron a baja altura y corrección RTK o PPK se obtienen de 1 a 3 cm verticales. La precisión se acredita con puntos de chequeo independientes, no con la calibración del sensor.
¿Se puede hacer un vuelo LiDAR de noche o con nubes?
De noche sí, porque el LiDAR es un sensor activo que emite su propia luz y no depende del sol. Con nubes, solo si están por encima de la altura de vuelo: la lluvia, la niebla y las nubes bajas entre el sensor y el terreno dispersan el láser y dejan huecos o ruido en la nube de puntos.